RaaS modeli robotikte yapay zekâ dönüşümünü hızlandırıyor
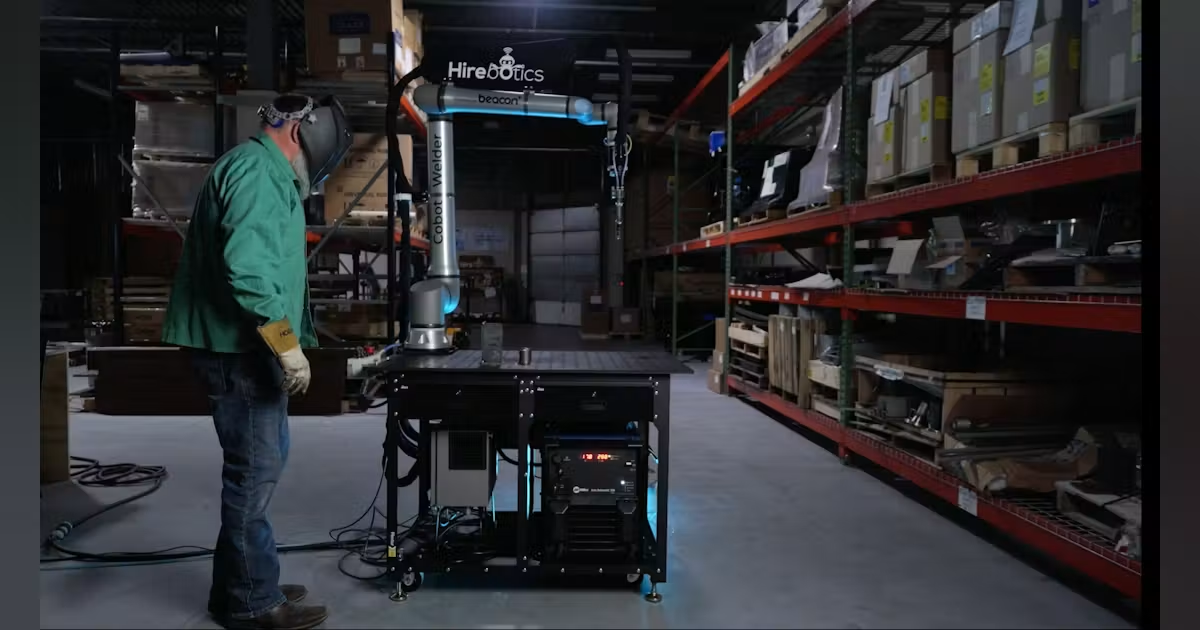
RaaS modeli, bulut bağlantısı ve fiziksel yapay zekâ sayesinde robotların daha kolay programlanmasını, uyarlanmasını ve zamanla verimli çalışmasını sağlayabilir.
Robotik sektöründe yazılımın ağırlığı giderek artarken, RaaS modeli de otomasyon sistemlerinin kurulma ve işletilme biçimini değiştiriyor. Bulut bağlantısı merkezli yaklaşım, sahadaki robotların aynı yazılım sürümüyle çalışmasını sağlayarak destek süreçlerini kolaylaştırıyor.
Buluta bağlı sistemlerde, farklı tesislerde kullanılan robotların ve öğretim arayüzlerinin yazılım sürümleri merkezi olarak aynı tutulabiliyor. Böylece teknik ekiplerin her cihaz için ayrı ayrı hangi sürümün kullanıldığını araştırması gerekmiyor. Bir sistemde tespit edilen hata giderildiğinde, güncellenmiş yazılım küresel robot filosuna dağıtılabiliyor ve sorun diğer cihazlarda ortaya çıkmadan önlenebiliyor.
Bu yaklaşım, geçmişte sahadaki robotların birbirinden farklı yazılım sürümleriyle çalıştığı dönemden önemli bir ayrışma anlamına geliyor. Yazılım odaklı otomasyonun yaygınlaşmasıyla birlikte robotların yalnızca mekanik ekipmanlar olarak değil, sürekli güncellenen dijital sistemler olarak değerlendirilmesi bekleniyor.
Fiziksel yapay zekânın gelişmesi ise robotların programlanma biçimini de dönüştürebilir. Gelecekte operatörlerin robota her hareketi ayrıntılı biçimde kodlamak yerine, gerçekleştirilmesi istenen işi göstermesi yeterli olabilir. Robotlar, öğrendikleri beceriler ve tekrarlanan görevlerden elde ettikleri veriler üzerinden daha verimli çalışma yöntemleri geliştirebilir.
Bu süreç, deneyim kazanan bir çalışanın görevini zaman içinde daha hızlı ve etkili yapmasına benzetiliyor. Robotların da kullanım süresi arttıkça hareketlerini iyileştirmesi, üretim hızını artırması ve aynı işi daha kısa sürede tamamlaması hedefleniyor.
Fiziksel yapay zekâ, RaaS modeli kapsamında sunulabilecek uygulamaların kapsamını genişletmenin yanı sıra mevcut otomasyon sistemlerinin performansını da yükseltebilir. Özellikle görüntüleme teknolojilerinin robot kolu üzerinde gerçek zamanlı ve daha düşük maliyetle kullanılabilir hale gelmesi, robotların değişen koşullara uyum sağlamasına imkân verebilir.
Geçmişte motor kablolarının ısıyla daraltılması gibi bir işlemde, kabloların robot tarafından doğru konuma getirilebilmesi için özel aparatlar ve hücre tasarımları gerekiyordu. Kabloların üretim hattında her seferinde farklı bir noktada bulunması, robotun görevi doğrudan yerine getirmesini zorlaştırıyordu. Akıllı kameralar ve fiziksel yapay zekâ kullanıldığında ise robot, kabloların konumunu algılayarak ısı tabancasını uygun noktaya yönlendirebilir.
Bu tür yetenekler, robotik uygulamalarda sabitleme ve konumlandırma ekipmanlarına duyulan ihtiyacı azaltabilir. Robotların insanlara göre tasarlanmış çalışma ortamlarında görev yapabilmesi için çevresini algılaması, değişikliklere tepki vermesi ve farklı koşullarda doğru hareketi seçmesi önem taşıyor.
Robot entegrasyonundaki en zor aşamanın çoğu zaman robotu programlamak değil, çalışma ortamını robotun algılayabileceği standart bir düzene sokmak olduğu belirtiliyor. Geleneksel robotlar aynı hareketi tekrar tekrar gerçekleştirmede başarılı olurken, çevredeki değişikliklere uyum sağlama konusunda sınırlı kalıyor. Fiziksel yapay zekâ bu sınırı aşarak robotların insan merkezli ortamlarda daha esnek çalışmasına yardımcı olabilir.
Yapay zekâ destekli sistemlerin bir diğer potansiyeli, görev sırasında hareket yollarını zamanla optimize edebilmesi. Başlangıçta bir operatör tarafından tanımlanan rota her zaman en verimli seçenek olmayabilir. Robot, iki nokta arasındaki hareketi analiz ederek gereksiz beklemeleri azaltabilir, makine çevrim sürelerini dikkate alabilir ve küçük iyileştirmelerle genel üretkenliği artırabilir.
Bu tür kazanımlar geçmişte büyük ölçüde insan müdahalesiyle elde ediliyordu. Bir üretim hücresinin saatlik kapasitesini iki katına çıkarmak için hangi aşamalarda zaman kaybedildiğinin uzun süre incelenmesi gerekebiliyordu. Yapay zekâ araçları ise bekleme süreleri, hareket mesafeleri ve çevrim adımları gibi ayrıntıları sürekli değerlendirerek robotun performansını kademeli biçimde geliştirebilir.
Dolayısıyla RaaS modeli, yalnızca robot donanımının hizmet olarak sunulmasıyla sınırlı kalmayabilir. Bulut tabanlı yazılım, uzaktan güncelleme, fiziksel yapay zekâ ve sürekli performans iyileştirme özellikleri bir araya geldiğinde, otomasyon sistemlerinin kurulumdan sonraki dönemde de gelişimini sürdürmesi mümkün hale gelebilir.